

BLOGS
Se concentrer sur les dernières réalisations de recherche et développement de Ti:radium, explorer de nouvelles étapes dans le développement des industries de l'intelligence artificielle et de la robotique, et partager avec vous les possibilités infinies de la technologie de pointe.
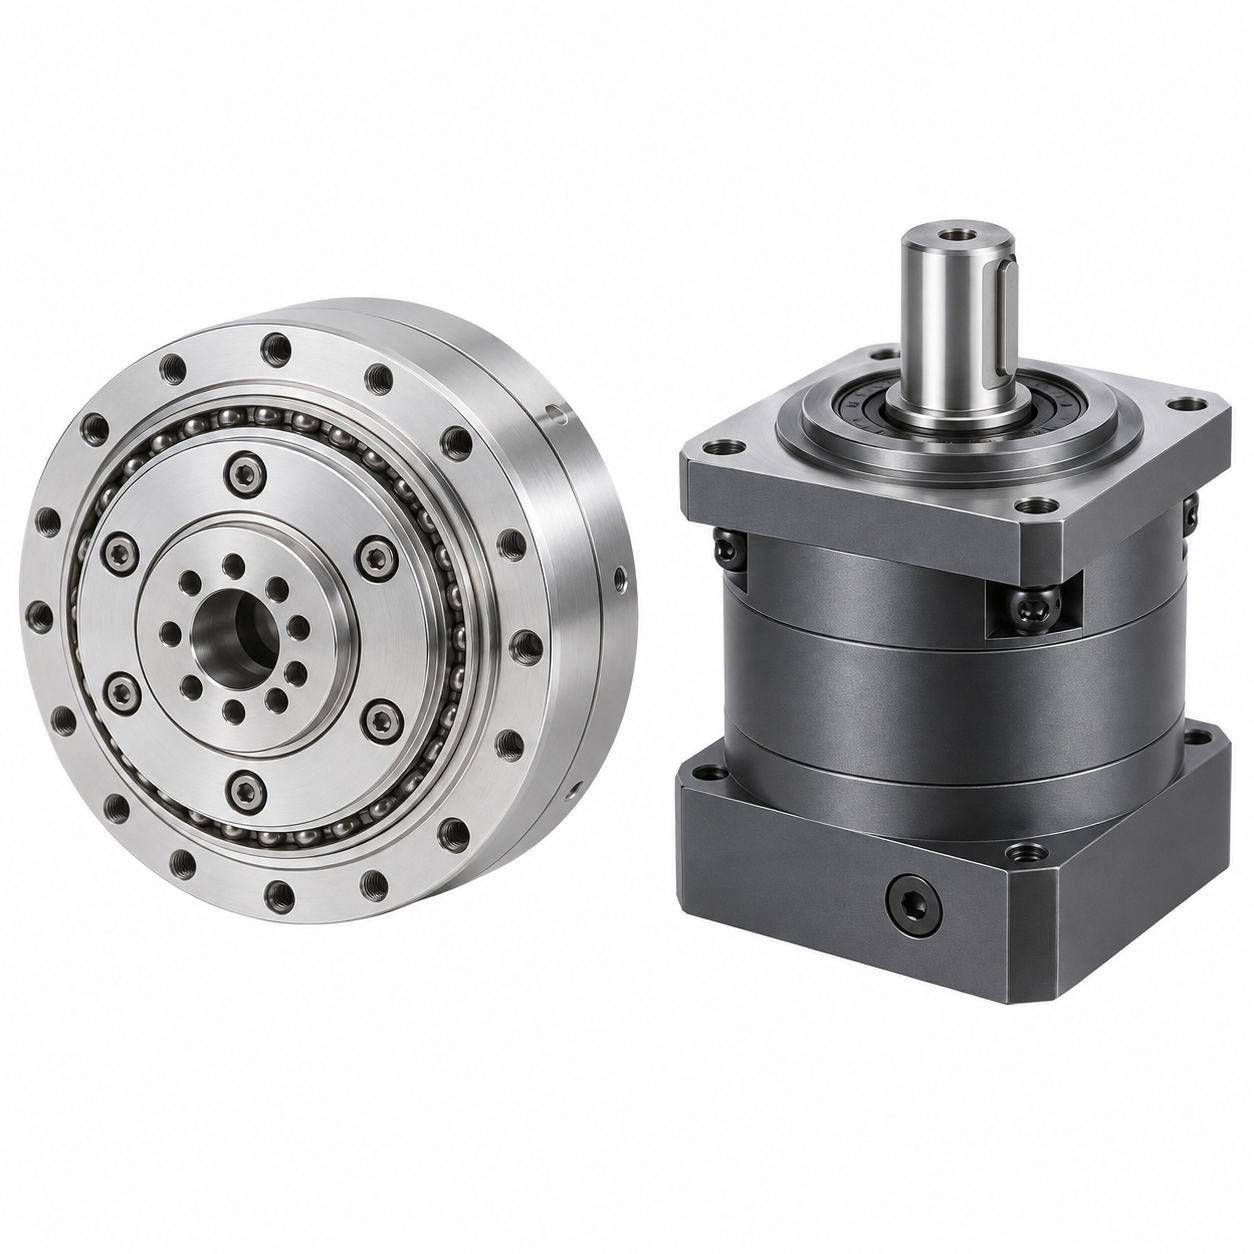
Demandez à n’importe quel concepteur de robots expérimenté où se situe le principal choix d’architecture, et il vous indiquera le réducteur. Le choix entre une transmission harmonique (à ondes de déformation) et un réducteur planétaire au sein d’un module articulaire a des répercussions sur tous les aspects : précision, rigidité, masse, tolérance aux chocs et coût unitaire. Faites le mauvais choix, et vous livrerez soit un robot qui vibre sous charge, soit un robot qui coûte deux fois plus cher qu’il ne le devrait.
Ce guide analyse cette décision à partir des questions qui comptent réellement.
Jeu et précision
Gagnant : l’harmonique.
Les transmissions harmoniques atteignent un jeu inférieur à 30 secondes d’arc (moins de 10 pour les unités haut de gamme), car le mécanisme à ondes de déformation maintient plusieurs dents en prise constante et préchargée. Les réducteurs planétaires présentent généralement un jeu de 3 à 10 minutes d’arc, qui augmente avec l’usure.
Si votre articulation effectuedes opérations d’assemblage, d’inspection, d’interaction contrôlée en force ou de manipulation fine, l’harmonique est le choix par défaut. Si elle déplace une palette ou soulève une jambe, quelques minutes d’arc de jeu n’ont aucune incidence sur la tâche.
Rigidité torsionnelle et résistance aux chocs
Gagnant : le planétaire.
Le flexspline mince et flexible qui confère aux transmissions harmoniques leurs performances exceptionnelles constitue également leur vulnérabilité. Une charge de choc — un impact du pied pendant la course, une charge utile tombée, une collision accidentelle — peut déformer ou fatiguer le flexspline. Les étages d’engrenages planétaires, avec plusieurs satellites partageant la charge et un contact roulant, tolèrent des charges d’impact plusieurs fois mieux.
C’est pourquoi pratiquement tous les programmes de robots humanoïdes en 2026 utilisent la même architecture hybride :
- Jambes, hanches, épaules sous charge : modules planétaires quasi-direct-drive
- Bras, poignets, mains : modules rotatifs à base de transmission harmonique
Adapter le type de réducteur au rôle de l’articulation n’est plus une préférence ; c’est une pratique standard de l’industrie.
Densité de couple et poids
Cela dépend — et c’est précisément là tout l’enjeu.
- Les modules harmoniques l’emportent en matière derapport couple/poids dans des encombrements compacts. Un étage harmonique atteint des rapports élevés (50:1–160:1) dans un seul étage léger — idéal lorsque la longueur axiale et la masse sont limitées (poignets, mouvements d’abduction de l’épaule, mains dextres).
- Les modules planétaires l’emportent encouple absolu par dollar et par litre dans les ensembles plus volumineux, et les conceptions modernes planétaires quasi-direct-drive atteignent une densité de couple remarquable en adoptant un faible rapport (6:1–30:1) et en laissant un moteur frameless à couple élevé effectuer le travail.
Pour les robots marcheurs, la philosophie quasi-direct-drive — faible rapport, moteur à couple élevé, réversibilité — est devenue dominante, car elle offre simultanément robustesse aux impacts et contrôle précis de la force.
Contrôle de force et réversibilité
Gagnant : le planétaire (quasi-direct-drive) pour les jambes ; l’harmonique pour les mains.
Les transmissions planétaires à faible rapport sont intrinsèquement plus réversibles, offrant une transparence de couple précise pour la locomotion riche en contacts. Les transmissions harmoniques, avec leur rapport élevé et leur forte friction interne, sont plus difficiles à entraîner en retour — mais dans une articulation de poignet ou de doigt, cette « rigidité » est un avantage, non un défaut : elle maintient précisément la position et facilite le contrôle de force via une détection côté sortie.
Structure des coûts
Gagnant : le planétaire (généralement).
Les étages planétaires bénéficient d’une fabrication de masse mature et de l’économie des éléments roulants. Les transmissions harmoniques impliquent des matériaux de flexspline spécialisés et un traitement thermique — historiquement le composant de précision le plus coûteux d’une articulation. Cet écart s’est réduit avec l’augmentation de la production chinoise de transmissions harmoniques (des taux de localisation supérieurs à 75 % ont fortement fait baisser les prix), mais pour les articulations à coût contraint, à fort volume et à forte charge, le planétaire reste plus avantageux dans le calcul de la nomenclature.
La matrice de décision
Règles pratiques de sélection
- Commencez par cartographier chaque articulation selon son rôle. Articulations de précision/manipulation → harmonique. Articulations de locomotion/forte charge → planétaire.
- Ne dimensionnez jamais des modules harmoniques pour des charges de choc. Si le cycle de service comporte des impacts, passez au planétaire ou ajoutez un élément élastique et recalculez votre budget de couple.
- Standardisez les interfaces sur les deux gammes. Un protocole de communication (EtherCAT ou CANopen), une convention de montage mécanique, un SDK — pour l’ensemble de votre robot. C’est là qu’un fournisseur de modules intégrés obtient sa marge.
- Validez la durée de vie selon votre cycle de service. Les durées de vie publiées supposent une charge et une vitesse nominales ; les robots réels respectent rarement ces conditions. Demandez des données d’essai spécifiques au cycle de service.
- Prévoyez un budget pour des doubles encodeurs sur les articulations de précision. Des encodeurs côté moteur et côté sortie sont le seul moyen de fermer la boucle sur la compliance des engrenages.
En résumé
La question harmonique contre planétaire a une réponse peu passionnante mais correcte :la plupart des robots sérieux ont besoin des deux. Ce que vous devez exiger d’un fournisseur n’est pas un module unique parfait, mais une gamme cohérente — des modules rotatifs harmoniques pour les articulations dextres, des modules planétaires quasi-direct-drive pour les articulations de puissance, avec des interfaces de contrôle unifiées et une qualité constante.
Ti5ROBOT fabrique à la fois des modules d’articulation rotatifs à base de transmission harmonique et des modules planétaires à couple élevé pour les robots humanoïdes, cobots et robots à usage spécial. Parlez à nos ingénieurs afin d’adapter les modules à votre cartographie d’articulations.